ZENGSU INTELLIGENCE
增速智谈·时事
Atlas新手|2026年10月
先看重点
01 · Atlas的新手升级了,但没有照着人手做。 波士顿动力10月1日公布的新设计,从三指、7个自由度升级到四指、13个自由度;团队考虑过第五指,最终没加小指。
02 · 关键在于拿住工具之后,还能干什么。 以电钻为例,手既要握稳,又要扣扳机。多一根手指能增加多少工作能力,是否值得增加制造和维修的负担,是这次取舍值得聊的地方。
为了决定机器人要不要一根小指,波士顿动力的团队先把自己的手指绑了起来。
按公司公开的说法,CTO让团队把小指和无名指贴在一起,过一天,看看有哪些事情做不了。体验结束,团队对新手的设计达成了共识:小指不加了。
这个办法听起来有点笨,却抓住了一个容易被参数淹没的问题:多一根手指,到底多了多少用处?
10月1日,波士顿动力公开了Atlas的新一代机械手。四根手指,13个自由度。这里的自由度,可以理解为手指能够独立控制的运动维度。
先别被“少一根”带偏:Atlas上一代的手其实只有三指、7个自由度。新手增加了手指和动作能力,只是没有继续做到人类的五指。
一家以机器人运动能力闻名的公司,给手做升级时,怎么开始认真考虑哪些东西可以不要了?
答案要从它准备拿什么干活说起。
01
拿住电钻之后,还得能扣扳机
对机械手来说,把东西抓起来,已经算一次成功。但拿着工具工作,还有后半段。
以电钻为例。手得握住柄,让钻头保持方向,还得腾出一根手指扣扳机。握持和操作要同时发生,扣动的时候,工具又不能跟着偏。
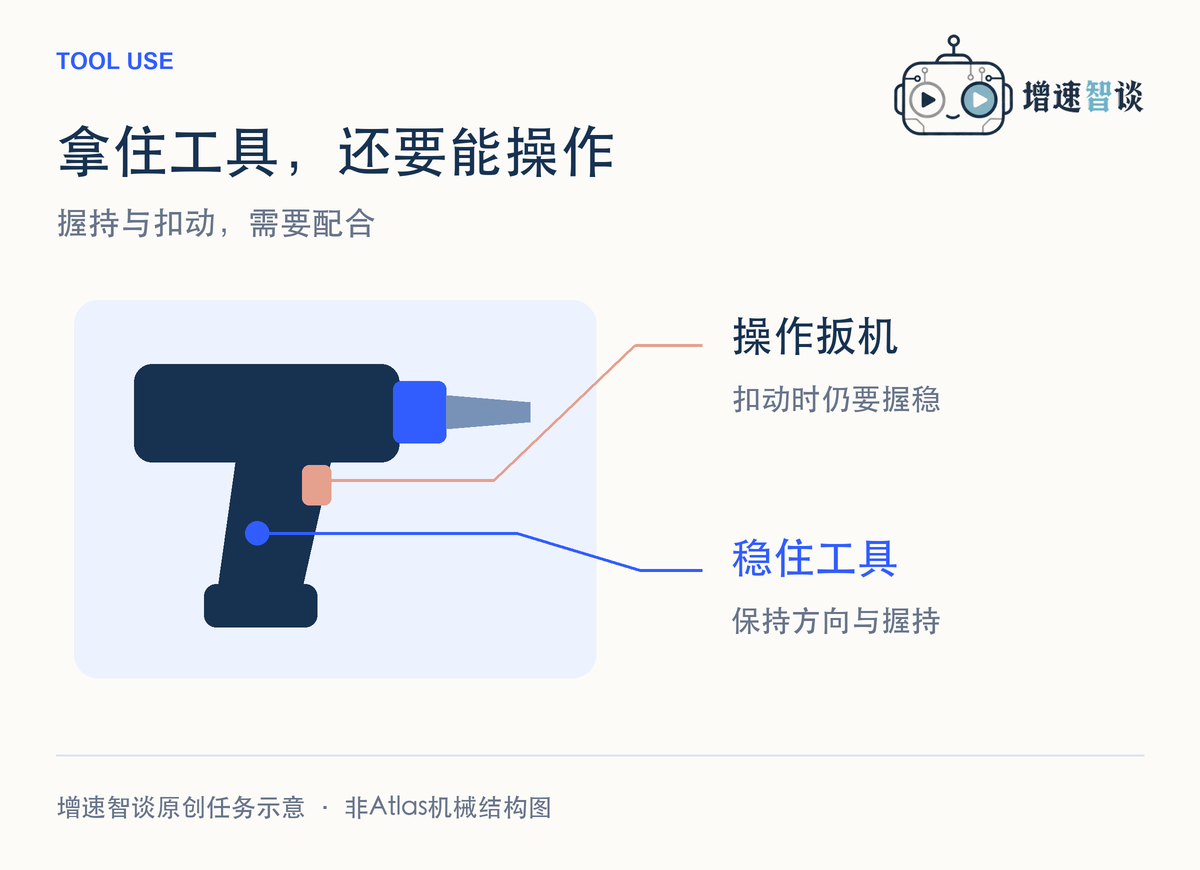
图:握持工具与操作扳机需要配合。增速智谈原创任务示意,非Atlas机械结构图。
如果只展示“机器人拿起了电钻”,这些问题都可以暂时藏在画面外。真的往下做,才会发现一只手里面还要分工:哪些手指负责固定,哪根负责动作,力量怎样配合。
波士顿动力机器人行为负责人Alberto Rodriguez在接受IEEE Spectrum采访时,就把能握住带扳机的工具列为设计需求。他还提到,新手增加了手指张开的能力,让手指能够彼此配合运动。
评价一只机器人手,得看它拿住东西以后,还能做什么。
这也解释了为什么手部自由度从7增加到13,值得关注。多出来的动作空间,要用在具体任务里才有意义:调整物体朝向,保持握持,又能操作工具上的某个部件。
拿螺丝刀做例子也一样。把柄夹住只是开始,接下来需要对准、施力、转动。如果每一步都得放下工具、重新抓一次,任务就会被切成许多小段。
如果手能在握持过程中调整物体,手臂就可能少带着整个工具重新找姿势。但物体一动,接触点也会变,手上的力必须跟着调整。一次做得出来,距离反复做得稳,还隔着控制和训练的工作。
不过,还有一个更直接的问题:为什么一定要让机器人用电钻?给它装一个专门的钻孔机构,不是更省事吗?
如果任务固定,专用工具当然可能更合适。一条只做某道工序的产线,没有必要为了外形像人,就把成熟设备换成人形机器人。
人形机器人的吸引力,更多出现在任务会变化、工具已经存在的地方。今天搬东西,接着拿工具操作,再把工具放回去。如果每换一项工作,都得重新设计机械手末端和工位,它的灵活性就会被打折。
Atlas的官方产品介绍,也把进入现有工作站、使用现有设备列为设计目标。客户现场已经有的工具和空间,成了机器人需要适应的条件。
从这个角度看,四指手要回答的事情很具体:用这只手,能不能少改一些现场,接下更多原本由人完成的动作?它不需要在外形上把人手每个细节复制一遍,但必须让工具真正用得起来。
02
第五根手指,要干多少活才值得留下
再回到那根没被加上的小指。
人会自然觉得,五根总比四根完整。但落到机器上,增加一指,接下来每台机器都要为它付出代价。
波士顿动力在设计说明中算的是新增执行器、体积、成本和故障可能性。它认为,针对新手要完成的任务,第五指带来的额外能力不值得这笔投入。
这一点很容易被误读成“四根够用,五根没用”。那个绑指一天的故事,也证明不了所有工作都不需要小指。它说明的是,这支团队在自己的任务目标下,决定停在四指。
有意思的是,他们考虑的已经超出了“这只手能不能动”。
Rodriguez对IEEE Spectrum介绍,每个执行器组件都是可更换的单元,关节之间也没有容易拉伸、损坏的细线缆。一个部件出了问题,维修方式同样在设计考虑之内。
这对买机器的人很实在。两只手都能完成同一个动作,后面的差别可能出现在几个月之后:哪只手更容易诊断故障,替换一个部件要停多久,恢复之后是否还需要花很多时间调整。
这些问题不一定能在演示视频里看出来,却会进入客户的使用账单。
对客户来说,这只手要放进整套工作里算账。
如果动作受限,让机器人频繁重新抓取,甚至需要客户改工具、改工位,省下的硬件投入就可能从别处补回来。
接下来更值得看的是:任务能否顺利完成、失败后怎样恢复、连续使用中的维修负担有多大。此次设计公布,还不足以替Atlas交出这些长期使用结果。
波士顿动力此前介绍Atlas整机设计时,也提到重复使用总成、减少执行器种类,以及把手、手臂等做成可以在现场更换的单元。把结构尽量做得便于制造和维护,是贯穿身体与手的思路。
这给机器人供应链提出了一个挺具体的方向:客户需要的不只是动作漂亮的灵巧手,还需要它坏了以后能修、替换件能够稳定供应,重新装上之后能继续完成任务。
那次绑指体验,未必是波士顿动力最精密的测试,却给这个问题找到了一个直观入口:先看看少掉某种能力,会丢掉哪些工作,再决定要不要把它做进每一台产品里。
那根没加上的小指,最后值不值得省,就看Atlas能否把省下的复杂度,换成更多稳定工作的时间。
读完记住这三点
01 · 新手多了动作能力,也明确舍弃了小指。 四指、13个自由度是本次设计的结果;绑指体验是团队探索需求的方法,不能据此断言所有机器人都不需要第五指。
02 · 机械手的价值,要在完整工作里看。 抓起电钻只是开始,握稳并扣动扳机才是工具操作。动作受限如果让客户改工具、改工位,省下的硬件投入就可能从别处补回来。
03 · 设计公布了,长期使用的账还没算完。 后续值得看的是:机器人能不能反复把活干好,失手后怎样继续,坏了要停多久。这些结果,才能检验四指方案是否真的划算。
持续追踪机器人、具身智能与企业 AI 的技术和商业变化。
网站|upspeedtech.com
邮箱|contact@speedup-ai.com
研究、撰文与制图|增速智谈